DCモーターの界磁弱化接触器は、承認された界磁抵抗経路を変更したり、定義された制御シーケンスに参加したりすることがありますが、任意の高速運転を安全にするわけではありません。シャントまたは別励磁DC機械では、界磁電流を減らすことで、モーターの承認された範囲内でベース速度以上の運転が可能になります。接触器は実際の界磁回路の切り替え負荷に適合しなければならず、コントローラーは必要な界磁、速度、遷移条件を確認します。このガイドは、その意図的な運転モードに焦点を当てており、偶発的な界磁喪失、永久磁石モーターの制御、または通常のアーマチュア始動抵抗バイパスには触れていません。.
どのモーターと制御方法を持っているかを確認してください
界磁弱化のダイアグラムを解釈する前に、モーターの構造を特定してください。巻線界磁DC機械は、永久磁石モーターとは挙動が異なる界磁回路を持っています。シャントおよび別励磁の配置も供給関係が異なります。一つのタイプの制御図面は、他のタイプの配線計画としてそのまま使えるわけではありません。.
モーターデータシート、接続図、ドライブマニュアル、および許容速度範囲を入手してください。界磁弱化がサポートされているかどうか、それがどのように実装されているか、どの保護が有効でなければならないかを確認してください。すでに電子界磁レギュレーターがある場合、その出力に機械的切り替え装置を挿入するには明示的な互換性の確認が必要です。レギュレーターは連続電流経路や特定の抑制回路に依存している場合があります。.
以下に引用された IIT Roorkee Virtual Labs の資料は、シャントDCモーターの界磁抵抗速度制御を説明しています。その実験室の説明は、物理的原理を支持しており、生産機械の設置承認を示すものではありません。NPTELの教育資料は、機械制御の背景を補足します。いずれの資料も、この資料に示された接触器に対して適用評価を付与していません。.
なぜ界磁電流を減らすと速度が上がるのか
簡略化された定常状態の関係式は n = (Va – IaRa)/(kΦ) であり、ここで n は速度、Va はアーマチュア電圧、Ia はアーマチュア電流、Ra はアーマチュア抵抗、Φ は極あたりの磁束、k は機械と選択した単位に依存します。この式は、電圧、電流、磁束がモデルの仮定の下でどのように関係しているかを示していますが、完全な動的保護計算ではありません。.
ほぼ一定のアーマチュア電圧の場合、磁束を減らすことで速度を上げることができます。サポートされた界磁抵抗配置では、界磁回路の抵抗を増やすと界磁電流が減少します。実際の磁束応答は、磁気飽和や機械の特性により、全範囲で比例しない場合があります。定量的な判断にはメーカーの特性曲線を使用してください。.
同じ磁束の減少はトルク能力も変化させます。有用なトルクの関係は磁束とアーマチュア電流の積に比例するため、同じトルクを低磁束で維持しようとすると、機械やドライブが許容するより多くの電流が必要になる場合があります。速度増加が元の運転能力を維持することを前提とせず、必要な負荷トルクを確認してください。.
速度評価を作り出さずに式を使用してください
例示的な比率だけのために、アーマチュア電圧降下項がほぼ変わらず、磁束が正規化値の1.0から0.8に減少したと仮定します。簡略化された関係式は速度比を1/0.8、すなわち1.25と示します。この結果は関係の方向と感度を示すものであり、特定のモーターで25%の速度増加を認めるものではありません。.
この計算は加速、整流制限、損失、機械的過速度制限、制御システムの応答を省略しています。また、磁束値は機械のデータから確立される必要があり、界磁抵抗のマークから推測してはいけません。実際の運転には承認された速度-電流-磁束の範囲と負荷の機械的制約が必要です。.
例を抵抗選定式に変えないでください。界磁巻線抵抗は温度とともに変化し、供給電流を調整する場合もあり、ドライブは追加の制限を課すことがあります。エンジニアはサポートされた回路を計算し、意図したモーターとコントローラーで動作を確認してから、接触器の遷移コマンドを割り当てるべきです。.
接触器の実際の役割を定義してください
接触器は、ある運転状態で界磁抵抗をバイパスし、別の状態でそのバイパスを解除することがあります。あるいは、サポートされた経路の中から選択することもあります。正確な接点状態は、遷移が界磁電流経路を維持するか中断するかを決定します。「界磁接触器」のような簡略ラベルは、その重要な動作を未定義のままにします。.
許可された構成、遷移方向、すべての禁止組み合わせを特定した状態表を書いてください。起動、通常運転、指令速度の変更、停止、制御電源の喪失を含めてください。接点が状態を変えない場合や、フィードバックがコマンドと異なる場合に何が起こるかを確認してください。確立された回転中に許容される遷移でも、起動時には許容されない場合があります。.
他の用途のための主電流定格は、界磁切り替えの十分な証拠ではありません。界磁回路のDC電圧、電流、誘導エネルギー、動作周波数、および抑制回路を確認してください。デバイスが抵抗バイパスのみを切り替える場合、その実際の電圧と電流を各遷移で測定し、フィールド名板の値がすべての切り替えイベントを表すと仮定しないでください。.
制御された弱めとフィールド損失を区別する
フィールド弱めはサポートされた範囲内で意図的に減少させるものである。開放されたフィールド接続、供給の失敗、または不適切な接触状態は制御不能な状態を引き起こす可能性がある。コントローラーは、十分でないフィールドやフィードバック故障に対して明確な応答を必要とする。アーマチュア接触器へのオフコマンドをシステム全体の保護戦略とみなさず、システム設計を確認しなければならない。.
各フィードバック信号の意味を明確にする。接触器の補助接点は、その構造によって定義された機械的または接触状態を報告するものであり、モーターの磁束を測定するものではない。抵抗経路の指示もまた、フィールド巻線が正常であることを示すものではない。設計には電流測定、レギュレータ診断、または他の承認された手段によるフィールド状態の検証が必要となる場合がある。.
正しい保護応答はドライブと機械に依存する。普遍的なトリップ閾値、遅延、または接点シーケンスを推奨しない。メーカーの要件を確認し、必要に応じてアーマチュア制御、ブレーキ、機械的過速度保護と連携させる。原因不明の遷移を自動的に再試行するのではなく、故障記録を保存する。.
ハードウェアを選択する前に動作範囲を確認する
以下の表は定性的な設計レビューのチェックリストである。これは機械の原理と部品選定に必要な情報を結びつけるものである。普遍的な配線配置や数値的な許容限界は示さない。引用された大学の教育資料は、磁束と速度が重要な理由を説明し、装置のドキュメントは許容される動作状態を確立している。.
| 確認項目 | 収集すべき証拠 | 選択の示唆 |
|---|---|---|
| モーター識別 | 巻線式フィールド構造と承認された速度範囲 | サポートされていないモーター/制御方法を除外する |
| フィールド制御状態 | 抵抗経路、フィードバックおよび禁止された組み合わせ | 起動、遷移、停止および故障時の動作を定義する |
| 交代勤務 | フィールドDC電圧/電流、インダクタンスおよび抑制 | 負荷定格を借りるのではなく、接触器の使用状況を確認する |
| 動作範囲 | 速度、トルク、電流および熱的制限 | 定常状態の方程式を承認とみなさない |
通常の速度に到達するが、指示された高速範囲に入らない既存の設置を考慮する。接触器を即座に交換すると、フィールドレギュレータの制限や有効化条件の見落とし、抵抗値の誤り、フィードバックの不一致を見逃す可能性がある。コマンド、電流、速度の記録されたシーケンスは、接触器の動きの写真よりも有用である。.
遷移エネルギーと抑制を一つの問題として扱う
電磁石巻線は誘導性を持つ。電流を遮断または再配線することで、電圧応答が生じることがあり、これは承認された回路によって管理される必要がある。接触器、抵抗器、レギュレータ、抑制コンポーネントはシステムを形成している;各項目を個別に選択すると、遷移自体が適格でなくなる可能性がある。.
提案された接触器が電磁石電流を遮断する目的、経路を転送する目的、またはバイパスを切り替える目的で使用されるかどうかを確認してください。機器設計者によって特定された異常時や予測可能な状態を含む最大切替負荷を尋ねてください。通常の動作範囲は、故障や制御電源遮断時の能力を示さない。.
抑制は電流の減衰や電磁石の変化にかかる時間に影響を与える可能性がある。したがって、制御シーケンスは検証済みの動作を使用すべきであり、無関係な例から選択されたタイマーに頼るべきではない。保護を解除して高速な遷移を強制しないこと。モーター、ドライブ、接触器の供給者とともに許容される抑制とタイミングを見直すこと。.
定義された受け入れ基準をもってシーケンスを試運転してください。
電源供給前に、図面、接点状態ロジック、保護設定、試験範囲を確認してください。停止条件と責任者を確立し、モーターと駆動機械が計画された速度に到達できること、試験中も保護機能が利用可能であることを確認してください。.
承認された測定装置を用いて、電磁石電流、電権動作、速度フィードバック、接点状態情報を記録してください。設計要件と比較し、サポートされる動作点でのシーケンスを評価してください。無負荷での成功したデモンストレーションだけでは、所定の負荷トルク、運転サイクル、温度条件に適合しているとは限らない。.
必要に応じて、承認された試運転計画に基づき異常状態の検証を含めてください。例としては、電磁石制御許可の不在や不一致の接点フィードバックなどがある。試験方法は、安全でない機械状態を意図的に作り出すことを避ける必要がある。最終設定、ファームウェア、配線の改訂を保存し、後のサービス作業で承認された構成を再現できるようにしてください。.
接触器問い合わせ時に送付すべき情報
モーターの種類、対応速度範囲、電磁石供給方式、電流範囲、関連するインダクタンスまたはメーカーの切替要件を提供してください。抵抗ネットワークと正確な接触器の機能を説明してください。スタートアップ、運転、遷移、停止条件を含む接点状態図を、単一の切断記号ではなく示してください。.
割り当てられた直流通電・遮断負荷、切替頻度、周囲条件、コイル供給とフィードバック要件を追加してください。提案されたモデルが、その抑制と取り付け方式でその負荷に対応できるかどうかを尋ねてください。製品の外観は機械的設置について議論するのに役立つが、電磁石制御の適合性を保証するものではない。.
元の故障が解決されていない場合は、交換部品を要求する前に証拠を共有してください。同じスペースに収まる交換品でも、コイルの動作、接点構成、切替制限が異なる場合がある。これらの違いを現行のドキュメントとアプリケーションレビューを通じて解決し、機器を再稼働させる前に適合させてください。.
教育ビデオ
NPTEL IIT Delhiは、並列励磁および別励磁DCモーターの速度制御について解説しています。教育ビデオは機械の原理をサポートしており、配線の承認や接触器の適用評価を目的としたものではありません。.
よくある質問
界磁弱化は界磁喪失と同じですか?
いいえ。弱め界磁は、モーターおよびドライブ装置の承認された動作範囲内で制御された界磁の低減です。界磁喪失は、意図しない、またはサポートされていない状態であり、機器に指定された保護動作が必要となります。.
コンタクタだけで最終的なモーターの速度を制御できますか?
接触器はサポートされた回路状態を変更できますが、最終的な速度はモーター、負荷、電源、制御システムに依存します。速度フィードバック、フィールド調整、または機械設計に必要な保護を置き換えるものではありません。.
アーマチュア電流定格はフィールドコンタクタを選択できますか?
いいえ。実際の界磁回路の電圧、電流、誘導性負荷の開閉定格、および切り替え機能を確認してください。別の回路に対する電流定格だけでは、意図する界磁制御動作への適合性は証明できません。.
簡略化された速度方程式は、安全な最大速度を確立していますか?
番号。これは、定められた仮定の下での定常状態の関係を説明しています。安全な動作範囲は、機械的速度、整流、電流、温度、負荷挙動およびメーカーの制限も考慮しなければなりません。.
製品ドキュメントと補助ガイド
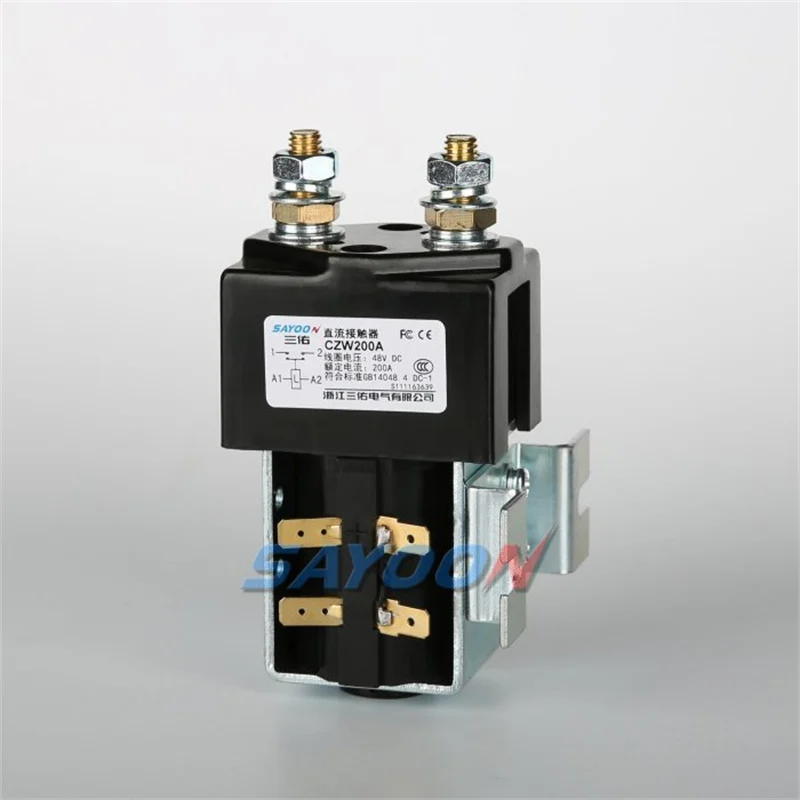
使用する CZW200A外部構造のリファレンス Sayoonと物理的配置について議論し、選定前に現在のアプリケーション固有のドキュメントを要求します。次のように始めてください DCコンタクタ選定ガイド. 補足的なテーマには DCシャントモーターのフィールド損失保護とアーマチュア接触器, 直流モーター始動抵抗バイパス接触器の選択, DCコンタクタ プリチャージ抵抗のサイジング:入力値、計算式、および確認事項.
主要な参照と範囲
これらの資料は、上記に記載された物理的またはアプリケーションの原理を支持しています。写真の接触器の評価、認証、または適用承認を確立するものではありません。.





