PWM接触器コイル制御 互換性のあるDC接触器コイルのホールド段の電力を、最初に完全かつ承認されたピックアップ駆動を適用し、その後接触器が閉じた後に電流を調整することで削減できます。これは ない 任意のパルス幅、周波数、または電圧を各接触器に適用する許可です。正確なコイル、統合電子機器、許容される駆動波形、ピックアップ時間、最小ホールド電流、温度範囲、および必要なリリース時間は、外部PWMドライバを使用する前に確認する必要があります。メーカーが選択したコイルオプションにPWMを承認していない場合は、設置されたシステムで実験するのではなく、その指定された制御電源を使用してください。.
ピックアップ、ホールド、リリースをそれぞれの段階として理解する
接触器コイルは、まずアーマチュアを動かし接点を閉じるのに十分な磁力を確立しなければなりません。このピックアップイベントは、アーマチュアを保持するのに必要な電流とは異なる電流を要求する場合があります。完全に閉じた後、一部の設計では、より低い調整済み電流で動作を維持でき、コイルの加熱や制御電源の負荷を軽減します。リリース時には、アーマチュアを開くのに十分な電流の減衰が必要です。これらは三つの異なる段階であり、すべてを表す単一の汎用デューティサイクル設定は存在しません。.
一般的なピーク&ホールド戦略は、承認されたピックアップ間隔から始まり、その後制御されたホールド間隔に切り替わります。切り替えは時間、測定電流、位置フィードバック、またはデバイス固有のコントローラに基づくことがあります。各アプローチには制限があります。固定タイマーは低電源や寒冷条件下で早すぎる切り替えを行うことがあり、電流だけでは主接点が意図した位置に到達したことを証明できません。. テキサスインスツルメンツのソレノイド駆動アプリケーションノート は、一般的なピーク&ホールド原理とPWMとコイル電流制御の関係性を説明しています。接触器は自社のデータで確認する必要があります。バルブソレノイドの例は接触器の仕様ではありません。.
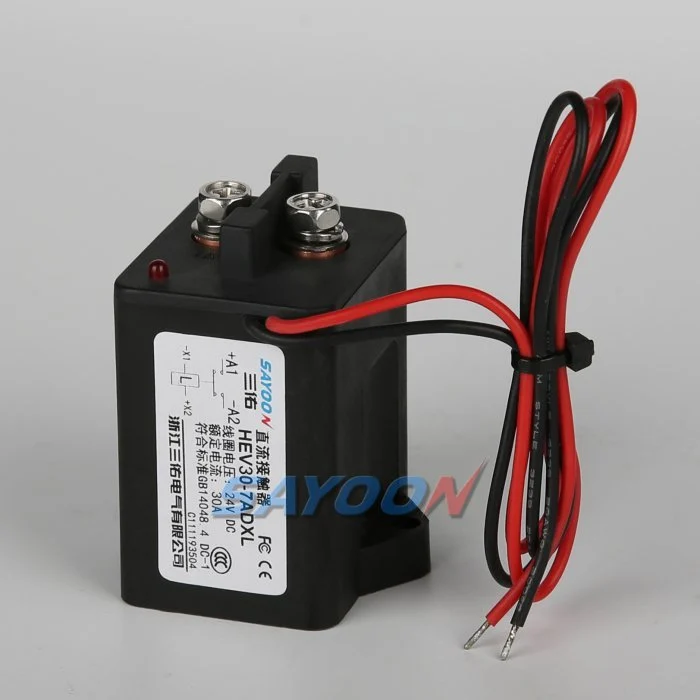
一部のDC接触器には既にエコノマイザーや電子入力段が含まれています。そのようなデバイスの外部入力にPWMを適用すると、その起動ロジック、診断回路、または内部スイッチに干渉する可能性があります。購入コードと図面の方が製品ファミリー名よりも重要です。以下の画像は実際のSayoon製品の一例です。すべてのモデルバージョンが外部PWMを受け入れると主張しているわけではありません。.

デューティサイクルだけでは信頼できない設計ルールの理由
デューティサイクルは、ドライバがオン状態を適用する各スイッチング周期の割合を表します。これはコイル電流を直接指定しません。電流は、供給電圧、コイル抵抗とインダクタンス、周期開始時の既存電流、スイッチ電圧降下、再循環経路、周波数、温度、およびアーマチュアの位置に依存します。したがって、同じ名目のデューティサイクルを持つ二つのドライバでも、ピーク、リップル、平均電流は異なる場合があります。熱いコイルは冷たいコイルと異なる挙動を示すこともあります。.
「安全な50%デューティサイクル」を別の製品から推測しないでください。両者のコイル電圧が同じでも同じではありません。最初の課題は、正確なコイルの許容ピックアップおよびホールド電流または電圧範囲を取得することです。次に、その範囲を測定または信頼できる制御が可能なドライバを選択することです。電流制御方式は、供給や抵抗の変化を補償できますが、センス回路、フィルタリング、応答速度、故障検出も設計の一部となります。. TIのソレノイド電流センスノート は、PWM電流波形を適切なセンス配置で測定する必要があり、デューティサイクルだけから推測すべきではない理由を示しています。.
周波数はもう一つのトレードオフをもたらします。低周波数は大きな電流リップルや可聴・機械的な影響を生じさせる可能性があり、高周波数はスイッチング損失、電磁放射、ドライバの加熱を増加させることがあります。低い数値も高い数値も普遍的に正しいわけではありません。許容範囲はコイル、ドライバ、抑制回路、およびシステムレベルの電磁適合性要件から決まります。「PWM対応」とラベル付けされたコントローラ出力は、必ずしもコイルを直接スイッチングできるわけではありません。.
外部PWM提案のための意思決定表
| 質問 | PWM前に必要な証拠 | 実際のアセンブリでテストすべき項目 |
|---|---|---|
| 外部PWMは許可されていますか? | 正確なコイルオプションとメーカー承認の入力波形 | 起動時、ホールド時、コマンドオフ時、再起動時の入力動作 |
| ピックアップは信頼性を保ちますか? | 供給電圧と温度におけるピックアップ電流または電圧のエンベロープ | 最悪ケースのピックアップ時間と接点閉鎖 |
| ホールドは安定しますか? | 最小ホールド要件と予想される振動環境 | 電流リップル、チャタリング、コイル温度、補助フィードバック |
| ドライバーは生き残りますか? | ピークおよび連続電流、スイッチング損失、熱的および過渡的制限 | 代表的なデューティでのドライバーの温度と電圧スパイク |
| 時間内にリリースされますか? | 許可された放電経路と停止時間要件 | コイル電流の減衰と実際の接点開放分布 |
| 診断は引き続き動作しますか? | 空負荷、短絡、フィードバック、安全システムの仮定 | コマンド/フィードバックの不一致と定義された故障状態 |
これは検証チェックリストであり、推奨される電気設定の表ではありません。コイル固有の制限なしに、測定された性能を受け入れ基準と比較して判断することはできません。サプライヤーが外部PWMを確認できない場合、その制限を記録し、設定を考案するのではなく、互換性のあるコイルまたは指定された統合エコノマイザーを備えたコンタクタのバリアントを選択してください。.
完全な波形のための電力段を設計してください
ドライバーは、初期のピックアップイベントと繰り返しのホールドステージの切り替えの両方をサポートする必要があります。トランジスタまたは集積ドライバーの電流定格、電圧定格、接合部またはケース温度、熱経路、短絡挙動、およびスイッチング損失を評価してください。共有電源上の同時コイル、配線のドロップ、入力フィルタリングを考慮してください。ベンチサイクルを生き延びる出力でも、高温環境下のエンクロージャ内で長時間動作すると過熱する可能性があります。同様に、平均ホールド電流のみでサイズ付けされた制御電源は、同時ピックアップ中に崩壊することがあります。.
高側または低側のスイッチングを意図的に選択し、リターンパスを検証してください。別々の 高側対低側ドライバーガイド はスイッチ配置と故障挙動について説明しています。PLC制御の場合、私たちの PLCコイル駆動ガイド は、ロジック出力が中間ドライバーを必要とする理由を説明します。PLCのPWM生成能力は、その出力がコイル電流やオフ時のエネルギーを運ぶことができることを保証しません。.
電源だけでなくコイル端子で測定してください。電流プローブまたは適切な絶縁された電流測定器を使用し、完全なピックアップ波形、PWMリップル、ホールドレベル、および減衰を確認してください。回路に適した計測器でオフ時のドライバ電圧をキャプチャしてください。測定リードが意図せず絶縁されたドメインを橋渡ししたり、メインDC回路から離れた場所にいる人員に危険を及ぼさないようにしてください。メイン接点と制御コイルは、同じデバイスにパッケージ化されていても異なる回路です。.
再循環、抑制、および解放は連動しています
PWMオフ間隔ごとに、誘導コイル電流には経路が必要です。ダイオードや他の再循環ネットワークはパルス間の電流を維持できます;正確な経路は電流リップル、電圧ストレス、および熱分布を決定します。最終的なコマンドオフ時には、その同じ経路が電流を流し続け、解放を遅らせることがあります。ドライバー電圧を静かに見せるためだけに選ばれたクランプは、その結果、機械の停止挙動を変える可能性があります。. TIの誘導負荷スイッチングに関する注意事項 はクランプ電圧と電流放電時間の関係について説明しています。.
メーカーが互換性を確認していない内部電子回路を持つコイルに対して、汎用のフライバックダイオードを追加しないでください。ダイオードは、より高速なリリースが必要な場合や、異なる定格のクランプが指定されている場合には不適切となることがあります。逆に、リリースを加速させるために抑制を取り除くと、ドライバーの電圧定格を超えたり、電磁干渉を引き起こす可能性があります。正しい経路はドライバーの設計の一部として設計され、最悪の信頼できる電源および温度条件下で検証される必要があります。専用の コンタクタタイミングガイド 電気的コマンドの変化と物理的接点のタイミングを分離します。.
PWMが停止したとき、出力が直ちに無効になるのか、段階的に減衰するのか、別のクランプに遷移するのか、または内部エコノマイザーに依存するのかを明確に定義してください。ソフトウェアタイマーは測定された接点リリースと同じではありません。複数のサイクルをキャプチャしてばらつきを確認し、1つの標準波形だけでは信頼できる停止時間の証明にはなりません。.
有用に失敗できる立ち上げ試験を構築してください。
- コイルとドライバーの正確な部品番号、リビジョン、承認された入力波形、コネクタの極性、内部抑制、ピックアップ/ホールドリミットを記録してください。.
- 試験前に、ピックアップ時間、安定したホールド、リリース時間、電流リップル、温度、過渡電圧、フィードバック応答の受け入れ基準を定義してください。.
- 低および高制御電源範囲、冷却および加熱されたコイル条件、意図したエンクロージャ温度、および代表的なスイッチング周波数をテストしてください。.
- コマンド、コイル端子電圧、コイル電流、補助フィードバック、および関連するメイン回路の状態を共通の時間基準でキャプチャしてください。.
- チャタリング、不意の開放、遅延リリース、ドライバーのサーマルシャットダウン、再起動の驚き、および隣接制御との電磁干渉を確認してください。.
- 承認された安全手順を使用して、電源喪失、開線、短絡、制御リセットシナリオをテストしてください。高電力アセンブリをエナジーで満たすためだけに危険な故障を意図的に作り出さないでください。.
- 検証済みの設定を固定し、波形、図面、および交換部品の識別情報を保存してください。コイルオプション、ドライバー、クランプ、電源、またはソフトウェアタイミングを変更した後に再検証してください。.
フィードバックは、ホールド電流が機械的ドロップアウト境界に近い場合に特に重要です。補助信号はコマンド/位置の不一致を明らかにできますが、高電圧のメイン経路が完全に絶縁されている証拠ではありません。機械の安全コンセプトとエネルギー絶縁手順をPWMコントローラーとは独立して適用してください。関連する電流と熱の推定については、私たちの コイル電力消費ガイド.
製品問い合わせにPWM計画を接続してください
その Sayoon MZJ-100D製品ページ 1つの製品ファミリーオプションを識別しますが、画像のラベルは外部PWMの承認を意味しません。正確な注文コイルバリアント、入力範囲、ピックアップとホールドの動作、内蔵エコノマイザーまたはクランプ、最大スイッチングおよび熱制限、承認されたアプリケーション図面についてサプライヤーに問い合わせてください。より広いデバイス選択肢については、 DCコンタクタ選定ガイド コイル電力の最適化前に参照してください。明確に定義されたRFQには、メイン回路の電圧と負荷タイプ、周囲条件、利用可能な制御電源、予想される稼働時間、目標リリース時間、フィードバック要件、および適用される安全要件も含まれます。.
モデル固有のPWMデータが存在しない場合は、製品の指定された固定制御電源を使用し、外部PWMのアイデアを生産設計から除外してください。未検証のエコノマイザーによるエネルギー節約は、チャタリングしたり、引き込めなかったり、予測できないリリースをするコンタクターには価値がありません。.
ビデオ:パルス幅変調の理解
Afrotechmodsは、パルス幅変調の原理を視覚的に解説します。これは背景教育のみであり、その例はSayoon接触器コイルのデューティサイクルや周波数の値を提供しません。.
AfrotechmodsのPWMチュートリアルをYouTubeで視聴.
よくある質問
すべてのDC接触器コイルにPWMを使用できますか?
いいえ。外部PWMには、正確なコイルオプションと内部電子機器の承認が必要です。そうでなければ、指定された制御電源を使用してください。.
ホールドに適したデューティサイクルは何ですか?
普遍的な値はありません。メーカーから許容されるホールド電流範囲を確認し、その後、供給、温度、振動条件下で電流と安定動作を測定してください。.
PWMは自動的にリリースを高速化しますか?
いいえ。再循環と最終オフクランプは電流減衰を制御します。いくつかの配置では、ホールド段の電力を減らしてもリリースを遅らせることがあります。.
PLCのPWM出力はコイルに直接接続できますか?
正確な出力が吸着、連続電流、スイッチング損失、オフエネルギー、およびコイルの承認された波形に定格されている場合に限ります。そうでなければ、適切なインターフェースドライバーを使用してください。.





