Contactor làm yếu trường của động cơ DC có thể thay đổi đường dẫn trở trường đã được phê duyệt hoặc tham gia vào một chuỗi điều khiển xác định, nhưng nó không làm cho hoạt động tốc độ cao tùy ý an toàn. Trong một máy DC shunt hoặc kích thích riêng biệt, giảm dòng trường có thể cho phép vận hành trên tốc độ cơ sở trong phạm vi đã được phê duyệt của động cơ. Contactor phải phù hợp với nhiệm vụ chuyển mạch mạch trường thực tế, trong khi bộ điều khiển xác minh trường cần thiết, tốc độ và điều kiện chuyển tiếp. Hướng dẫn này tập trung vào chế độ vận hành có chủ ý đó, thay vì mất trường tình cờ, điều khiển động cơ nam châm vĩnh cửu hoặc bỏ qua trở kháng khởi động cổ áo bình thường.
Xác định loại động cơ và phương pháp điều khiển bạn đang có
Xác định cấu trúc động cơ trước khi diễn giải bất kỳ sơ đồ làm yếu trường nào. Một máy DC có trường quấn có hành vi khác với động cơ nam châm vĩnh cửu. Các cấu hình shunt và kích thích riêng biệt cũng khác nhau về mối quan hệ cung cấp. Một sơ đồ điều khiển cho một loại không phải là sơ đồ wiring sẵn có cho loại khác.
Lấy datasheet của động cơ, sơ đồ kết nối, hướng dẫn vận hành và phạm vi tốc độ cho phép. Xác nhận xem có hỗ trợ làm yếu trường không, cách thực hiện và các bảo vệ cần duy trì hoạt động. Nếu hệ thống đã có bộ điều chỉnh trường điện tử, việc chèn thiết bị chuyển mạch cơ khí vào đầu ra của nó yêu cầu xác nhận tương thích rõ ràng. Bộ điều chỉnh có thể phụ thuộc vào các đường dòng liên tục và các sắp xếp giảm thiểu đặc biệt.
Tài liệu Labs ảo IIT Roorkee được trích dẫn dưới đây giải thích điều khiển tốc độ dựa trên trở kháng trường cho động cơ DC shunt. Mô tả phòng thí nghiệm của nó hỗ trợ nguyên lý vật lý, không phải phê duyệt lắp đặt của một máy sản xuất. Tài liệu giảng dạy của NPTEL cung cấp nền tảng bổ sung về điều khiển máy móc. Không nguồn nào gán xếp hạng ứng dụng cho contactor được mô tả trong bài viết này.
Tại sao giảm dòng trường có thể tăng tốc độ
Một mối quan hệ trạng thái ổn định đơn giản là n = (Va – IaRa)/(kΦ), trong đó n là tốc độ, Va là điện áp cổ góp, Ia là dòng cổ góp, Ra là trở cổ góp, Φ là flux mỗi cực và k phụ thuộc vào máy và đơn vị đã chọn. Nó mô tả cách điện áp, dòng và flux liên quan theo giả định của mô hình; không phải là một tính toán bảo vệ động đầy đủ.
Với điện áp cổ góp cố định xấp xỉ, giảm flux có thể cho phép tốc độ tăng. Trong cấu hình giảm trở trường hỗ trợ, tăng trở trong mạch trường làm giảm dòng trường. Phản ứng flux thực tế không nhất thiết tỷ lệ thuận trên toàn bộ phạm vi vì saturation từ tính và đặc điểm của máy quan trọng. Sử dụng đồ thị của nhà sản xuất để quyết định định lượng.
Cùng một mức giảm flux thay đổi khả năng mô-men xoắn. Mối quan hệ mô-men xoắn hữu ích tỷ lệ thuận với flux nhân với dòng cổ góp, vì vậy duy trì cùng một mô-men xoắn với flux thấp hơn có thể yêu cầu dòng lớn hơn mức máy hoặc bộ điều khiển cho phép. Kiểm tra mô-men tải yêu cầu ở tốc độ dự định thay vì giả định rằng tăng tốc độ giữ nguyên khả năng vận hành ban đầu.
Sử dụng các phương trình mà không cần phát minh ra xếp hạng tốc độ
Chỉ để tỷ lệ minh họa, giả sử phần giảm điện áp cổ góp vẫn gần như không đổi và flux giảm từ giá trị chuẩn hóa 1.0 xuống 0.8. Mối quan hệ đơn giản cho ra tỷ lệ tốc độ là 1/0.8, hay 1.25. Kết quả này thể hiện hướng và độ nhạy của mối quan hệ; không cho phép tăng tốc độ 25% trên bất kỳ động cơ nào.
Phép tính bỏ qua gia tốc, giới hạn chổi than, tổn thất, giới hạn quá tốc độ cơ khí và phản hồi của hệ thống điều khiển. Nó cũng giả định một giá trị flux phải được xác định từ dữ liệu của máy, không phải đoán từ nhãn trở trường. Vận hành thực tế cần có phạm vi tốc độ-dòng-flux đã được phê duyệt và các giới hạn cơ khí của tải.
Không biến ví dụ thành công thức chọn trở. Trở dây quấn trường thay đổi theo nhiệt độ, nguồn cung có thể điều chỉnh dòng, và bộ điều khiển có thể áp đặt giới hạn bổ sung. Một kỹ sư nên tính toán mạch hỗ trợ và xác minh hành vi với động cơ và bộ điều khiển dự định trước khi đưa ra lệnh chuyển đổi contactor.
Xác định vai trò thực tế của contactor
Một contactor có thể bỏ qua trở trở trường đã định trong một trạng thái vận hành và thả bỏ bỏ qua đó trong trạng thái khác. Hoặc, nó có thể chọn trong số các đường dẫn hỗ trợ. Các trạng thái tiếp xúc chính xác xác định xem một chuyển tiếp có duy trì đường dẫn dòng trường hay không hoặc làm gián đoạn nó. Một nhãn đơn giản như “contactor trường” để lại hành vi quan trọng đó chưa được xác định.
Viết bảng trạng thái xác định các cấu hình được phép, hướng chuyển tiếp và mọi tổ hợp bị cấm. Bao gồm khởi động, vận hành bình thường, thay đổi tốc độ theo lệnh, dừng và mất nguồn điều khiển. Kiểm tra điều gì xảy ra nếu một tiếp xúc không thay đổi trạng thái hoặc phản hồi không phù hợp với lệnh. Một chuyển tiếp chấp nhận được trong quá trình quay đã thiết lập có thể không chấp nhận được trong khởi động.
Xác định xếp hạng dòng chính cho ứng dụng khác là không đủ bằng chứng cho việc chuyển đổi trường. Xác nhận điện áp DC của mạch trường, dòng, năng lượng cảm ứng, tần số hoạt động và sắp xếp giảm thiểu. Nếu thiết bị chỉ chuyển mạch bỏ qua trở, xác định điện áp và dòng thực tế trong mỗi chuyển đổi thay vì giả định các giá trị ghi trên nhãn của trường mô tả mọi sự kiện chuyển mạch.
Phân biệt yếu đi có kiểm soát với mất trường
Yếu đi trường là giảm cố ý trong giới hạn hỗ trợ. Một kết nối trường mở, nguồn cung cấp thất bại hoặc trạng thái tiếp xúc không chính xác có thể tạo ra điều kiện không kiểm soát được. Bộ điều khiển cần một phản hồi xác định đối với trường không đủ và lỗi phản hồi. Không xem lệnh tắt đến bộ tiếp xúc cánh quạt như toàn bộ chiến lược bảo vệ mà không kiểm tra thiết kế hệ thống.
Chỉ rõ ý nghĩa của từng tín hiệu phản hồi. Một tiếp xúc phụ của bộ tiếp xúc báo cáo trạng thái cơ khí hoặc tiếp xúc được xác định bởi cấu tạo của nó; nó không đo flux của động cơ. Một chỉ thị đường trở cũng không xác nhận rằng dây quấn trường còn nguyên vẹn. Thiết kế có thể yêu cầu đo dòng điện, chẩn đoán bộ điều chỉnh hoặc phương pháp được phê duyệt khác để xác thực điều kiện trường.
Phản ứng bảo vệ chính xác phụ thuộc vào bộ truyền động và máy móc. Tránh đề xuất ngưỡng cắt, độ trễ hoặc trình tự tiếp xúc chung. Tìm hiểu yêu cầu của nhà sản xuất và phối hợp thiết bị điều khiển trường với điều khiển cánh quạt, phanh và bảo vệ quá tốc cơ khí khi thích hợp. Lưu trữ hồ sơ lỗi thay vì tự động thử lại một chuyển đổi không rõ nguyên nhân.
Xem xét phạm vi hoạt động trước khi chọn phần cứng
Bảng dưới đây là danh sách kiểm tra thiết kế định tính. Nó liên kết nguyên lý máy móc với thông tin cần thiết để lựa chọn thành phần. Nó không cung cấp sơ đồ dây chung hay giới hạn chấp nhận số học. Các nguồn giảng dạy đại học trích dẫn giải thích tại sao flux và tốc độ quan trọng; tài liệu thiết bị xác định các trạng thái hoạt động được phép.
| Xem lại mặt hàng | Bằng chứng cần thu thập | Ảnh hưởng lựa chọn |
|---|---|---|
| Nhận diện động cơ | Cấu tạo dây quấn trường và phạm vi tốc độ được phê duyệt | Loại trừ các phương pháp điều khiển/motor không được hỗ trợ |
| Trạng thái điều khiển trường | Đường trở, phản hồi và các tổ hợp bị cấm | Xác định hành vi khởi động, chuyển đổi, dừng và lỗi |
| Thay đổi nhiệm vụ | Điện áp/dòng DC của trường, cảm ứng và chế độ giảm thiểu | Xác nhận nhiệm vụ của bộ tiếp xúc thay vì dựa vào giới hạn tải |
| Phạm vi hoạt động | Giới hạn tốc độ, mô-men xoắn, dòng điện và nhiệt độ | Không xem phương trình trạng thái ổn định như sự chấp thuận |
Xem xét một hệ thống đã tồn tại đạt tốc độ cơ bản bình thường nhưng không vào được phạm vi tốc độ cao hơn theo lệnh. Thay ngay bộ tiếp xúc có thể bỏ lỡ giới hạn điều chỉnh trường, bỏ lỡ điều kiện kích hoạt, giá trị resistor không chính xác hoặc mâu thuẫn phản hồi. Một chuỗi lệnh, dòng điện và tốc độ đã ghi lại sẽ hữu ích hơn một bức ảnh cho thấy bộ tiếp xúc có vẻ như đang di chuyển.
Xem chuyển đổi năng lượng và chế độ giảm thiểu như một vấn đề
Cuộn dây trường là cảm kháng. Ngắt hoặc chuyển hướng dòng điện của nó có thể tạo ra phản ứng điện áp cần được quản lý bởi mạch điện đã được phê duyệt. Các thành phần tiếp xúc, điện trở, bộ điều chỉnh và các thành phần giảm xung tạo thành một hệ thống; chọn từng mục riêng lẻ có thể khiến quá trình chuyển đổi không đạt tiêu chuẩn.
Xác nhận xem bộ tiếp xúc đề xuất có nhằm mục đích ngắt dòng điện trường, chuyển đổi một đường dẫn hoặc chuyển mạch bỏ qua dưới các điều kiện đã nêu hay không. Yêu cầu biết nhiệm vụ chuyển mạch tối đa được giao cho nó, bao gồm các trạng thái bất thường nhưng có thể dự đoán được do nhà thiết kế thiết bị xác định. Một đường dẫn vận hành bình thường không xác định khả năng của nó trong trường hợp lỗi hoặc gián đoạn nguồn điều khiển.
Giảm xung có thể ảnh hưởng đến quá trình giảm dòng và thời gian để trường thay đổi. Do đó, chuỗi điều khiển nên sử dụng hành vi đã được xác minh thay vì một bộ hẹn giờ chọn từ ví dụ không liên quan. Không loại bỏ bảo vệ để thúc đẩy quá trình chuyển đổi nhanh hơn. Xem xét khả năng giảm xung và thời gian cho phép cùng nhà cung cấp động cơ, bộ điều khiển và bộ tiếp xúc.
Khởi động chuỗi theo các tiêu chí chấp nhận đã xác định
Trước khi thử nghiệm có cấp nguồn, xem xét bản vẽ, logic trạng thái tiếp xúc, cài đặt bảo vệ và giới hạn thử nghiệm. Thiết lập các điều kiện dừng và nhân viên chịu trách nhiệm. Xác nhận rằng động cơ và máy móc được điều khiển có thể đạt tốc độ dự kiến và các chức năng bảo vệ vẫn hoạt động trong suốt quá trình thử nghiệm.
Ghi lại dòng điện trường, hành vi phần ứng, phản hồi tốc độ và thông tin trạng thái tiếp xúc bằng một thiết bị đo lường đã được phê duyệt. So sánh chuỗi với các yêu cầu thiết kế tại các điểm vận hành hỗ trợ. Một buổi trình diễn không tải thành công không đủ để xác nhận phù hợp với mô-men tải dự định, chu kỳ làm việc hoặc điều kiện nhiệt độ.
Bao gồm xác minh trạng thái bất thường khi yêu cầu theo kế hoạch khởi động đã được phê duyệt. Ví dụ bao gồm quyền kiểm soát trường không khả dụng hoặc phản hồi tiếp xúc không nhất quán; phương pháp thử nghiệm phải tránh tạo ra trạng thái máy không an toàn một cách cố ý. Lưu lại các cài đặt cuối cùng, firmware và các bản sửa đổi dây điện để công việc dịch vụ sau này có thể tái tạo cấu hình đã chấp nhận.
Thông tin gửi kèm yêu cầu về bộ tiếp xúc
Cung cấp loại động cơ, phạm vi tốc độ hỗ trợ, cách cấp nguồn trường, phạm vi dòng điện và các yêu cầu chuyển mạch hoặc nhà sản xuất liên quan. Mô tả mạng điện trở và chức năng chính xác của bộ tiếp xúc. Bao gồm sơ đồ trạng thái tiếp xúc với các điều kiện khởi động, vận hành, chuyển đổi và dừng chứ không chỉ một ký hiệu ngắt kết nối đơn lẻ.
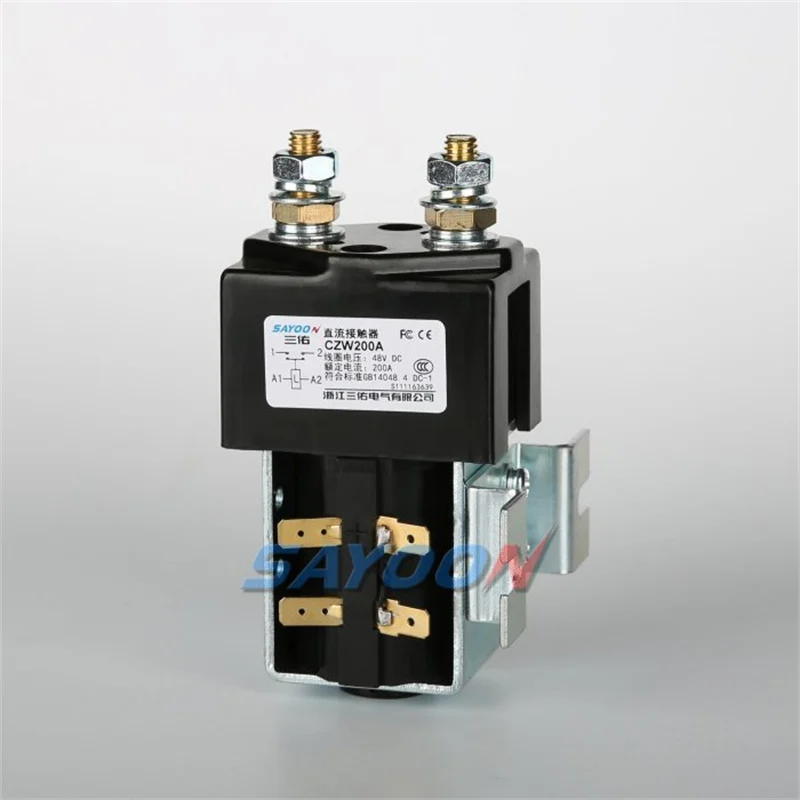
Thêm nhiệm vụ đóng/ngắt DC được giao, tần số chuyển mạch, điều kiện môi trường, nguồn cung coil và yêu cầu phản hồi. Hỏi xem mô hình đề xuất có hỗ trợ nhiệm vụ đó với khả năng giảm xung và cách lắp đặt đã chỉ định hay không. Hình dạng sản phẩm có thể giúp thảo luận về lắp đặt cơ khí, nhưng không xác định khả năng kiểm soát trường.
Nếu sự cố ban đầu chưa được giải quyết, chia sẻ bằng chứng trước khi yêu cầu bộ phận thay thế có thể hoán đổi. Một bộ thay thế phù hợp không gian vẫn có thể có hành vi coil, cấu hình tiếp xúc hoặc giới hạn chuyển mạch khác. Giải quyết những khác biệt đó qua tài liệu hiện tại và xem xét ứng dụng trước khi đưa thiết bị trở lại vận hành.
Video giáo dục
NPTEL IIT Delhi giải thích kiểm soát tốc độ động cơ DC shunt và độc lập. Video giảng dạy hỗ trợ nguyên lý máy móc, không phải phê duyệt dây điện hoặc xếp hạng ứng dụng bộ tiếp xúc.
Các câu hỏi thường gặp
Có phải yếu trường là giống với mất trường không?
Không. Làm yếu trường là một quá trình giảm kiểm soát trong phạm vi hoạt động đã được phê duyệt của động cơ và bộ điều khiển. Mất trường là một trạng thái không mong muốn hoặc không được hỗ trợ yêu cầu phản ứng bảo vệ theo quy định cho thiết bị.
Liệu một contactor có thể kiểm soát tốc độ động cơ cuối cùng một mình không?
Một contactor có thể thay đổi trạng thái mạch hỗ trợ, nhưng tốc độ cuối cùng phụ thuộc vào động cơ, tải, nguồn cung cấp và hệ thống điều khiển. Nó không thay thế phản hồi tốc độ, điều chỉnh trường hoặc các biện pháp bảo vệ cần thiết theo thiết kế của máy.
Có thể chọn mức dòng điện của phần ứng để điều khiển contactor trường không?
Không. Xác định điện áp mạch trường thực tế của thiết bị, dòng điện, nhiệm vụ chuyển đổi cảm ứng và chức năng chuyển tiếp. Một mức dòng cho mạch khác không chứng minh tính phù hợp cho hoạt động kiểm soát trường dự định.
Phương trình tốc độ đơn giản có xác lập tốc độ tối đa an toàn không?
Không. Nó giải thích mối quan hệ trạng thái ổn định dưới các giả định đã nêu. Phạm vi vận hành an toàn cũng phải xem xét tốc độ cơ khí, chuyển mạch, dòng điện, nhiệt độ, hành vi tải và giới hạn của nhà sản xuất.
Tài liệu sản phẩm và hướng dẫn bổ sung
Sử dụng Tham khảo cấu trúc bên ngoài CZW200A để thảo luận về sắp xếp vật lý với Sayoon, và yêu cầu tài liệu ứng dụng cụ thể hiện tại trước khi chọn nó. Bắt đầu với Hướng dẫn lựa chọn khởi động từ DC (contactor DC). Các chủ đề bổ sung bao gồm Bảo vệ mất trường của Động cơ Đối Đỉnh DC và Bộ tiếp xúc Cuộn dây, Lựa chọn contactor bỏ qua điện trở khởi động motor DC, Cách tính điện trở sạc trước cho công tắc tơ DC: Đầu vào, Công thức và Kiểm tra.
Tài liệu tham khảo chính và phạm vi
Các nguồn hỗ trợ các nguyên lý vật lý hoặc ứng dụng cơ bản được mô tả ở trên. Chúng không xác lập xếp hạng, chứng nhận hoặc phê duyệt ứng dụng cho contactor trong hình.





