DCモーターエンコーダーフィードバック損失は、コントローラーが設定されたフィードバックチェーンから期待される速度または位置情報をもはや持っていないことを意味します。これは自動的にモーターが停止したり、DC接触器が故障していることを示すわけではありません。正確な診断を特定し、元のイベントシーケンスを保持し、コントローラーの必要な応答と接触器の独立して検証された状態を比較してください。フィードバックの故障と切り替え応答は、異なる受け入れ証拠を持つ調査項目です。.
このガイドは、メンテナンスチームが部品を注文する前にそれらの責任を分離するのに役立ちます。普遍的なエンコーダ配線、電源電圧、アラーム設定、ライブテスト方法は提供しません。これらの詳細は、設置されたエンコーダ、インターフェース、ドライブ、機械のドキュメントから取得する必要があります。写真のSayoon接触器は物理的な外観の参考であり、エンコーダインターフェースや保護機能との互換性の証明ではありません。.
診断が実際に何を意味するのかを特定してください
正しいマニュアルの改訂版を使用して正確なイベントコードを読み取ります。コントローラーは、利用できないフィードバック、信じ難いフィードバック、入力設定の問題、期待される動きと観測された動きの不一致を区別することがあります。すべてのそのようなメッセージを故障したエンコーダに翻訳しないでください。コードと付随する説明の両方をメンテナンス記録に保持してください。.
設置されたフィードバックデバイスは、速度情報、位置情報、または他の定義された信号を供給する場合があります。どの機能が利用できなくなったのか、どのコントローラーがそれを消費しているのかを確立してください。一般的なモーターの原理説明では、そのインターフェースを特定できません。承認されたシステム図とデバイスの識別情報のコピーを報告書に保持し、修理開始前に仮定が明確になるようにしてください。.
情報経路と電力経路をマッピングしてください
エンコーダからケーブル、インターフェース、コントローラーの決定、指令された切り替えデバイスまでの責任マップを簡単に描いてください。別途、承認された電気回路図上で接触器の電力経路を特定してください。これらのマップは異なる質問に答えます。最初はコントローラーが情報を受け取る方法を説明し、次にコマンド後にどの電気接続が変化するかを説明します。.
| 確認項目 | 収集すべき証拠 | 選択の示唆 |
|---|---|---|
| エンコーダ | 設置されたデバイスと期待される信号機能 | コネクタの適合は互換性を意味しません |
| 情報経路 | 承認されたケーブル、インターフェース、設定記録 | フィードバックの欠落はゼロ測定ではありません |
| 電力経路 | 接触器の運転と必要な停止シーケンス | 感知と中断を区別してください |
| 合格基準 | フィードバックの確認と切り替えの検証 | 各修理を個別に行ってください |
エンコーダ出力を直接接触器コイルに接続しないでください。出力負荷、インターフェースの互換性、電気的絶縁は実際のデバイスと設計に依存します。接触器はエンコーダパルスをデコードしたり、フィードバック値の信頼性を判断したりしません。必要なインターフェースや保護機能は、責任あるシステム設計者によって文書化される必要があります。.
故障をクリアする前に証拠を保存してください
イベントの時間、動作方向、速度要求、示された速度、機械の状態を記録します。イベントが起動時、メンテナンス後、安定運転中、または機械の減速時に発生したかどうかを記録します。ケーブル、コネクタ、モーターの取り付けや構成の最近の変更も含めてください。これらの観察は、原因を特定せずに調査の手がかりとなります。.
メッセージが戻るかどうかを確認するために繰り返しリセットしないでください。一時的な復旧は、情報が失われた理由を説明しません。利用可能なログや構成記録を保存し、認定された修理が証拠を変更する前に保管してください。動きや電気的危険が依然として可能な場合、資格を持つ担当者は現場の承認された絶縁手順を使用して点検を行う必要があります。.
デバイスの識別と構成を一緒に確認してください
インストールされたエンコーダの識別と承認された部品表および現在の構成記録を比較します。コントローラーの期待する信号タイプ、スケーリング、方向の解釈は、文書化されたデバイスに対応している必要があります。機械的に適合する交換品でも、互換性のレビューが必要な場合があります。類似のコネクタは同じ機能を保証しません。.
構成値を証拠として記録してください。無関係な機械から設定をコピーしないでください。ファームウェアやインターフェースのオプションの違いにより、故障の記述や処理方法が変わることがあります。イベントの前にパラメータの変更があった場合は、以前の承認済み記録を保存し、管理されたレビューを取得してください。このガイドは、フィードバック監視を無効にしたり、代替の制御モードを選択したりすることを推奨しません。.
物理的な信号経路を安全に点検してください
必要な絶縁を確立した後、デバイスの指示に従ってアクセス可能なコネクタ、ケーブルサポート、取り付け状態を点検します。接続の乱れや機械的損傷などの記録された設置問題を探しながら、観察結果と結論を分けてください。電源を切った状態でコネクタを引っ張ったり、一般的な記事に基づいて電気測定を行ったりしないでください。.
見た目が正常なコネクタでも、資格を持つ専門家による指定されたテストが必要な場合があります。同様に、ケーブルの損傷が見られても、接触器が反応しなかったことを証明しません。信号の修理や切り替えの検証は、別々の完了項目として扱ってください。点検報告書には、観察された内容、テスト内容、未検証の部分を記載してください。.
機械に必要な応答を定義してください
責任者のエンジニアに、この特定のフィードバックソースの喪失が何を引き起こすべきかを尋ねてください。システムは、特定の制御された応答、保護停止、または他の文書化された状態を必要とする場合があります。その選択は機械の設計に依存します。すべてのドライブが同じ動作をする、またはコイルコマンドの削除が完全な保護措置であると仮定しないでください。.
関与している正確な出力コマンドと切り替えデバイスを特定してください。必要に応じて、ブレーキや絶縁の要件もレビューに含めてください。接触器は指定された経路を変更できますが、消失した速度情報を提供することはできません。受け入れ手順は、利用できないフィードバックと実際の機器の応答の両方に対処する必要があります。.
コマンドと検証済みの切り替え状態を区別してください
コントローラのログは、出力が要求されたことを証明できますが、それだけでは意図した電気経路が正しく切り替わったことを示しません。機械に指定された独立した指示やテストを使用してください。クリック音は観察結果ですが、必要な経路の中断は異なる結論であり、適切な証拠が必要です。.
コマンドが予期せず残っていた場合は、コントロールの決定とインターロックを調査し、接触器を非難しないでください。コマンドが変わったが結果の状態が一致しない場合は、切り替え経路自体の調査が必要です。これらのケースを分けて管理することで、フィードバック診断がサポートされていない部品交換の推奨に発展するのを防ぎます。.
フィードバックの欠落から停止を推測しないでください
速度値の欠落は情報の欠落です。承認されたシステムが他の方法でその結論を確立していない限り、測定されたゼロ速度として解釈してはいけません。モーターや駆動装置には、まだ関連する蓄積エネルギーや動きの可能性があります。空白の表示に頼らず、機械の停止と絶縁の要件に従ってください。.
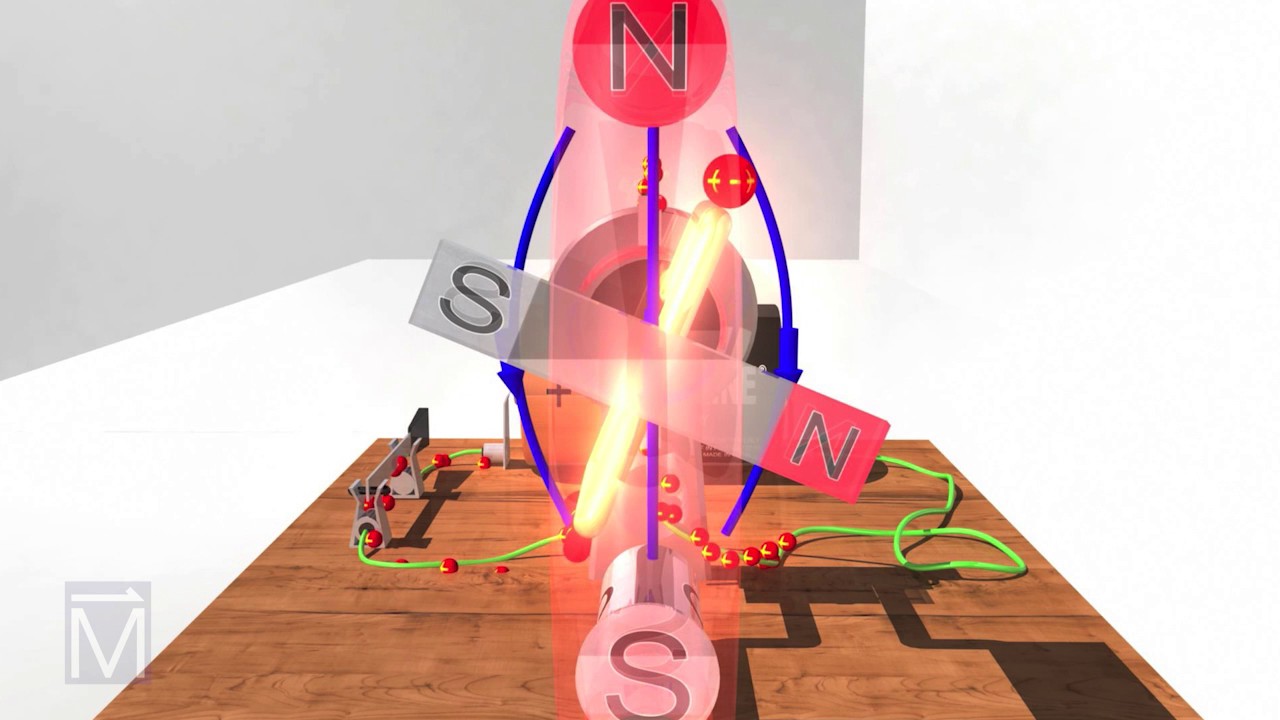
National MagLabのDCモーターのチュートリアルは基本的なモーターの動作を説明し、DOEのソースブックは完全なモーターシステムの考慮を促します。これらの資料は、この設置のフィードバック故障応答を定義していません。物理的背景として利用しつつ、診断、保護、再起動のためのデバイス固有の指示を取得してください。.
エンコーダ修理と接触器選定を分離する
エンコーダ交換の問い合わせには、エンコーダの識別情報、取り付け配置、および文書化されたインターフェース要件を含める必要があります。接触器の問い合わせには、そのモデル、コイル電源、切替負荷、観察された応答を含めてください。両者を曖昧な強化された接触器のリクエストにまとめると、どちらの供給者も有用な回答を出しにくくなります。.
独立して接触器の交換が正当化される場合は、承認前に完全な適用要件を確認してください。端子の外観だけでは電気定格、耐久性、または保護回路への適合性を判断できません。既存の部品の識別情報を保持し、最新のドキュメントを求めてください。この記事の製品写真は、特定の機械への代替を許可するものではありません。.
再起動と検証計画を作成する
修理されたフィードバック経路を、メーカーの承認された手順を用いてどのように点検するかを定義してください。意図した方向の解釈と適用される構成の識別を記録し、普遍的な値を作り出さないでください。必要な停止と切替応答の検証も別途定義してください。サービス復帰を承認する者は、両方の検査結果を見ることができる必要があります。.
承認された手順の下で安全に再現可能な場合に限り、受け入れレビューに元の動作状態を含めてください。静止時に消える故障でも、認証された立ち上げプロセスの下で調査が必要な場合があります。アラームをクリアできる、または再接続後にモーターが一度回るだけで成功を宣言しないでください。.
例:メンテナンス後のフィードバック故障
故障が最初にモーターケーブルルートの乱れ後に現れたと仮定します。コントローラーはフィードバック診断を記録し、その停止指令応答は承認されたシーケンスと一致します。点検により修正が必要な信号接続が特定されます。これはフィードバックチェーンの修理を支持しますが、接触器内部の欠陥を示すものではありません。.
修正後、チームは信号と必要な応答を個別に検証します。切替証拠が一貫しない場合、エンコーダの表示が回復してもその問題は解決しません。結果の報告書には、どの観察結果が各修理を支持し、リリース権限を特定しているかを記載します。これは、リセット成功をすべての保護要素が正常に動作している証拠とみなすことを避けます。.
教育ビデオ
ナショナルMagLabは基本的な直流モーターの動作を説明します。これは物理的背景のみを提供し、過速度リミット、エンコーダの故障処理、ブロワーの要件、保護切り替えシーケンスを定義しません。.
よくある質問
エンコーダーフィードバック損失はモーターが停止していることを意味しますか?
いいえ。動作情報の欠落はゼロ速度の証明ではありません。機械の承認された方法を用いて静止状態を確認し、蓄積エネルギーを制御してください。.
DC接触器はエンコーダ出力を直接読み取ることができますか?
接触器はエンコーダ情報を解釈しません。承認されたコントローラーとインターフェースの配置は、信号の互換性とコイルコマンドの結果を定義しなければなりません。.
この故障が発生した場合、接触器を交換すべきですか?
切り替え問題の証拠だけがその修理を支持します。フィードバックチェーンを診断し、必要な切り替え応答を別々の作業として確認してください。.
制御モードの変更で故障を閉じることができますか?
未記録のモード変更を回避策として使用しないでください。いかなる変更も、責任者の設計者のレビューと機械の制御された受け入れプロセスを必要とします。.
製品ドキュメントと補助ガイド
使用する CZW100A外部構造参照 Sayoonと物理的配置について議論し、選定前に現在のアプリケーション固有のドキュメントを要求します。次のように始めてください DCコンタクタ選定ガイド. 補足的なテーマには 直流モーターブラシの摩耗または接触器の故障:断続した電流経路を分離する, 直流モーター逆転接触器:ゼロ速度およびインターロックチェック, DCコンタクタコイル温度上昇試験.
主要な参照と範囲
これらの資料は、上記に記載された物理的またはアプリケーションの原理を支持しています。写真の接触器の評価、認証、または適用承認を確立するものではありません。.





